欢迎访问遨博(大连)机器人有限公司官网,我们诚挚的期待与您进行长期合作。
客服热线  400 138 9001
突破软件卡脖子 遨博全自研 ARCS 实时操作系统筑牢机器人自主可控底座
作者:遨博(大连)机器人有限公司
浏览:
发表时间:2026-07-27 17:51:22
突破软件卡脖子 遨博全自研 ARCS 实时操作系统筑牢机器人自主可控底座
在全球机器人产业竞争中,控制系统作为核心 “大脑”,长期是国内产业的短板。国内机器人厂商大多依赖海外开源系统或商用封闭系统,不仅面临高额授权成本,核心控制内核不开放也导致定制化能力受限,难以适配国内制造业大量非标工艺场景,更存在底层技术安全隐患,软件 “卡脖子” 成为制约国产机器人高端化发展的核心瓶颈之一。
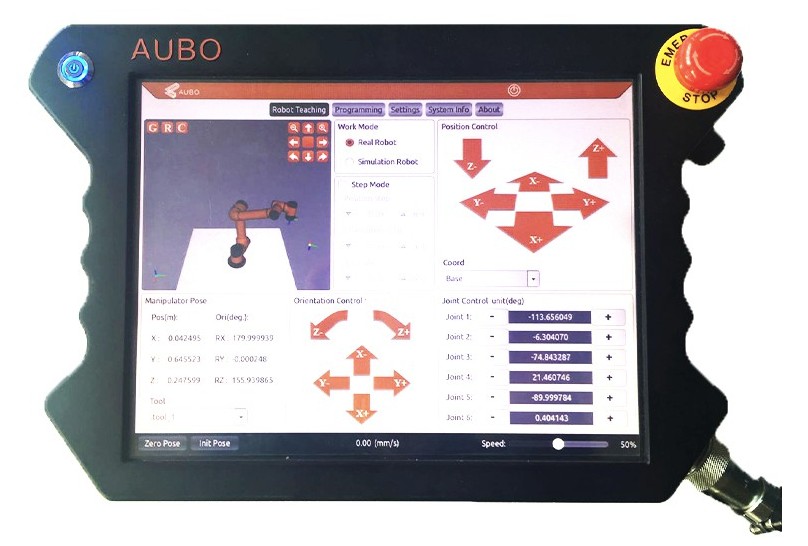
针对这一行业痛点,遨博智能推出全自研 ARCS 实时操作系统,拥有完全自主的底层内核,运行高速稳定可控,且开放全部底层算法接口,可针对汽车、锂电、医疗、化工等不同细分场景做深度定制,彻底打破了海外软件技术垄断,为国内高端装备的底层技术自主安全提供了核心支撑。

作为国内少数实现完全自主研发的机器人实时操作系统,ARCS 彻底摆脱了海外开源系统、商用控制系统的技术绑定与授权限制。系统搭载 1kHz 高速控制内核,可支持工业协作机器人、移动复合机器人、人形机器人全品类统一调度适配,覆盖从工业到民用的多类机器人形态。
在易用性层面,ARCS 系统支持工人拖拽示教、图形化简易编程,零基础人员经简单培训即可快速完成产线调试,极大降低了中小企业的自动化使用门槛,完美适配国内传统制造业数字化、智能化转型的普惠需求。
从底层内核到上层应用的全自主可控,让 ARCS 操作系统不仅是遨博自身产品的核心竞争力,也为国产机器人产业摆脱海外技术依赖、实现自主可控发展提供了重要的软件底座,成为机器人产业国产化进程中的关键技术突破。

点击右上角
分享给朋友吧







 长按图片保存/分享
0
文章推荐